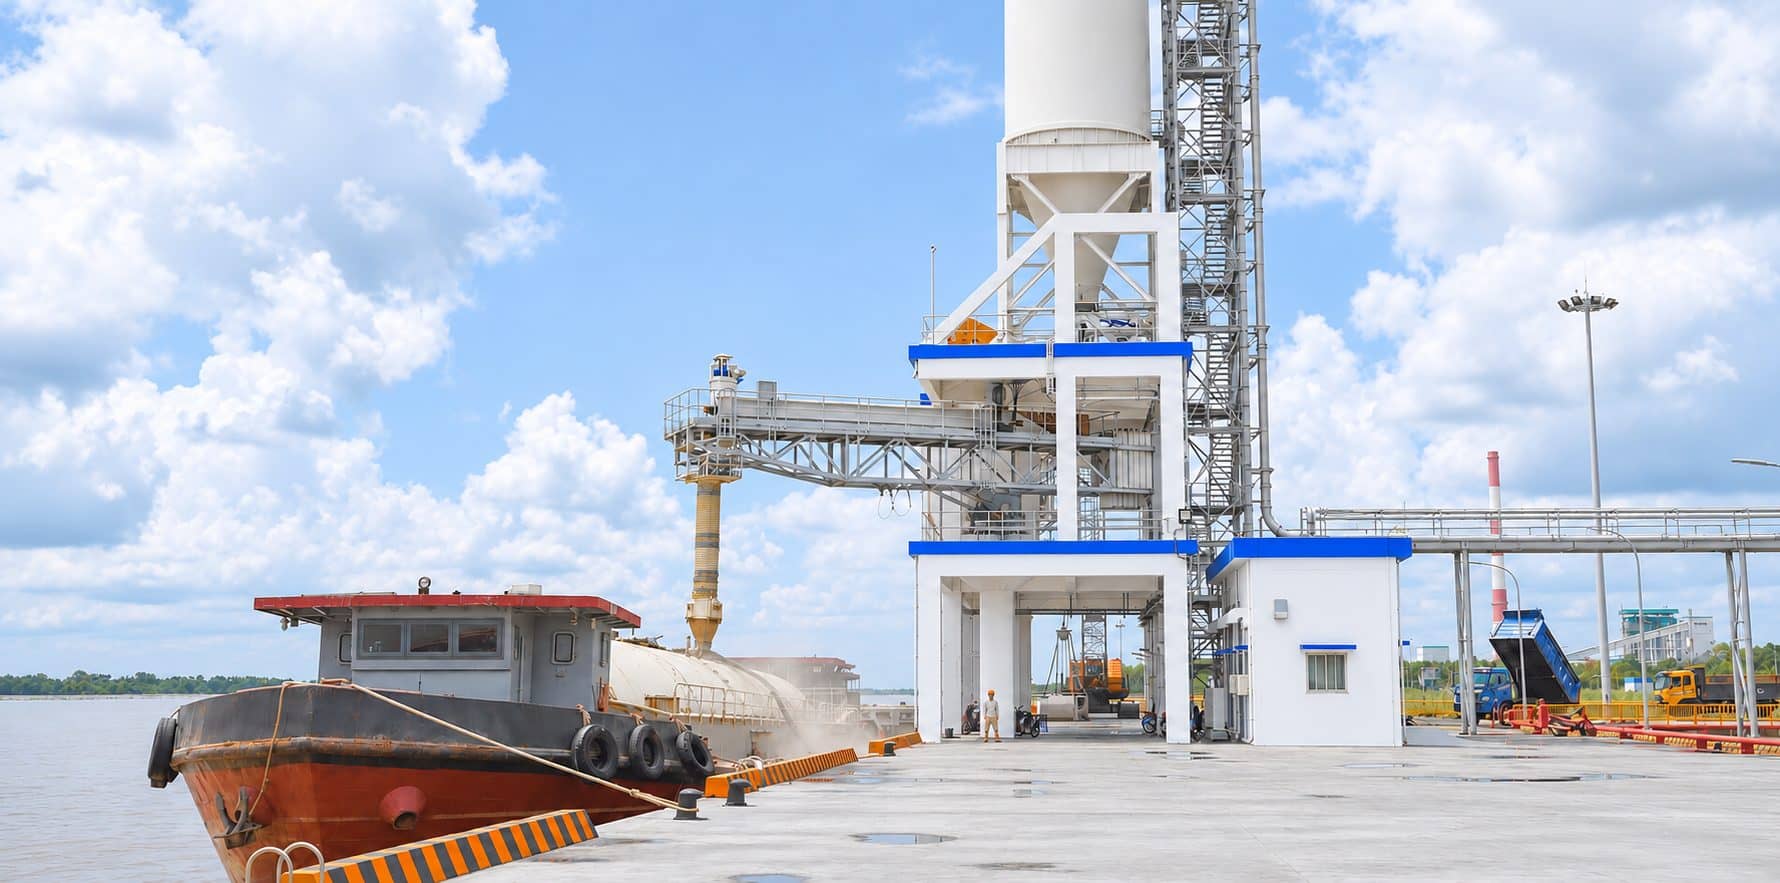

Macawber Beekay在码头上建造针对飞灰(粉煤灰)的固定式船运与驳船装船系统,帮助沿海火力发电厂将粉煤灰外运至水泥厂资源化利用或实施安全外运处置。整套系统通过PLC控制柜运行,配备带抑尘配置的伸缩散装头与可回转定位的悬臂机构。
飞灰海上外运
利用散货船与驳船进行大宗散料水运在世界各地广泛应用。Macawber Beekay专注于研发制造飞灰(粉煤灰)专用船运及驳船装船系统。该系统对需要将粉煤灰外运至水泥厂资源化利用或实施安全处置的沿海大型火电厂尤为关键。依托我们在飞灰处理系统领域积累的深厚工程经验,我们为客户提供专为码头栈桥工况设计的固定式装船/装驳系统。
系统组成部件
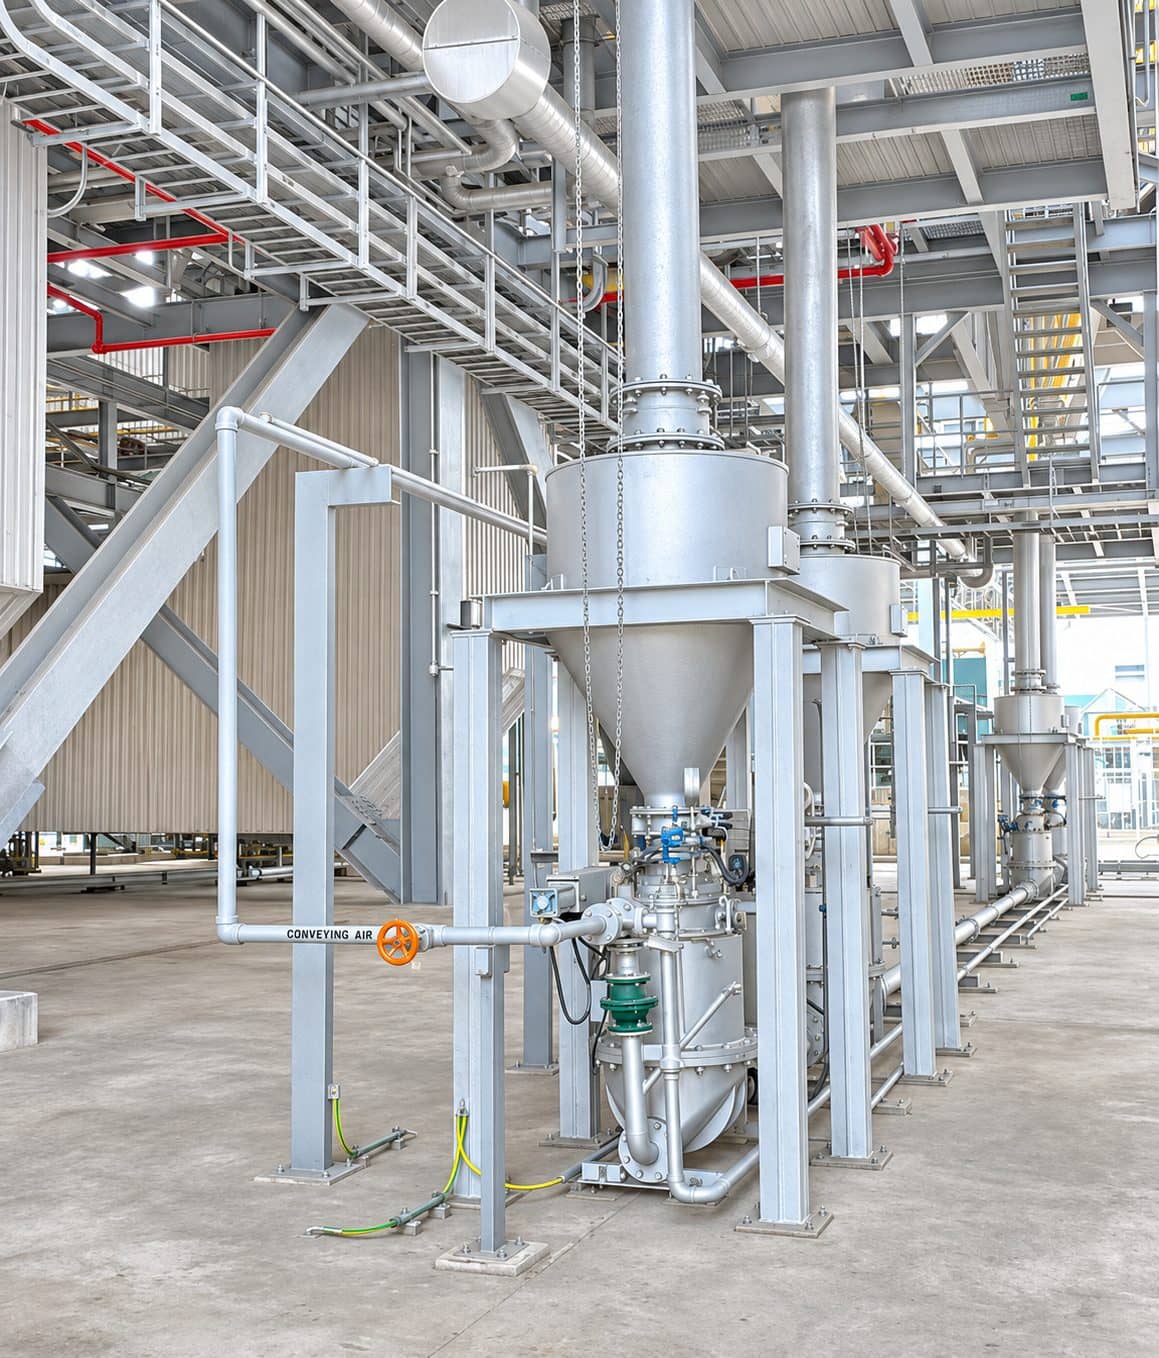
- 顶部配有脉冲反吹袋式除尘器及连续料位测量仪表的飞灰缓冲灰库。
- 灰库底部的气动隔离阀与工艺调节阀门。
- 飞灰出料与输送机构:配有变频器(VFD)的旋转给料机及一组高精度螺旋输送机。
- 带有稳固回转支承机构的悬臂大臂结构。
- 配备高效密闭抑尘抽风系统的伸缩式装船溜斗。
操作规程与控制逻辑
整套系统通过基于PLC的控制系统进行全自动化操作。装船操作柜上的就地/远程转换开关允许现场运行人员在现场控制台上按严格时序运行设备,与PLC逻辑完全保持同步。
悬臂回转定位
散货船在泊位靠妥后,操作人员通过就地控制箱旋转悬臂主臂,可旋转至装料或收回停泊位置。在装料过程中主臂可旋至船舱上空的任意指定位置。当抵达目标位置时,悬臂回转机构通过柔性抱闸制动平稳停靠,无跳动晃荡并牢固保持方位。
装船作业流程
悬臂定位确认无误后,伸缩式装料溜斗下放至船舱内,并由雷达物料传感器自动维持在精准高度。随后除尘抽风机启动,对整个装料筒体实施负压抽尘。
- 当安全联锁信号就绪后,装料螺旋输送机启动;经过设定延时后,给料螺旋输送机启动;最后灰库下方的星形旋转给料机启动。
- 灰库出料阀完全打开,飞灰以精确受控的给料量穿过旋转给料机,装船作业全面展开。
停机复位程序
停机流程由现场操作员在就地控制箱上触发。
- 灰库出料阀首先关闭,随后旋转星形给料机停止转动。
- 给料螺旋输送机空转数秒清空存料后停机;装料螺旋输送机随后空转数秒清空后停机。
- 伸缩装料溜斗自动回卷收缩至待机存放位,除尘风机随之停止运转,整套溜头进入备用状态。
- 当货船各舱装载完毕后,悬臂主臂旋转收回至初始待机停放位置。
最近审核
装船/装驳系统
| 处理物料 | 飞灰(粉煤灰) |
|---|---|
| 布置形式 | 固定式,安装于码头栈桥 |
| 储存设施 | 飞灰缓冲灰库,顶部配脉冲袋式除尘器及料位仪表 |
| 取料给料 | 带变频器(VFD)的旋转给料机及一组螺旋输送机 |
| 装船机构 | 可回转悬臂,配带抑尘装置的伸缩装船溜斗 |
| 控制系统 | PLC控制柜,带就地/远程切换 |
| 溜头高度控制 | 雷达传感器自动恒高跟踪 |
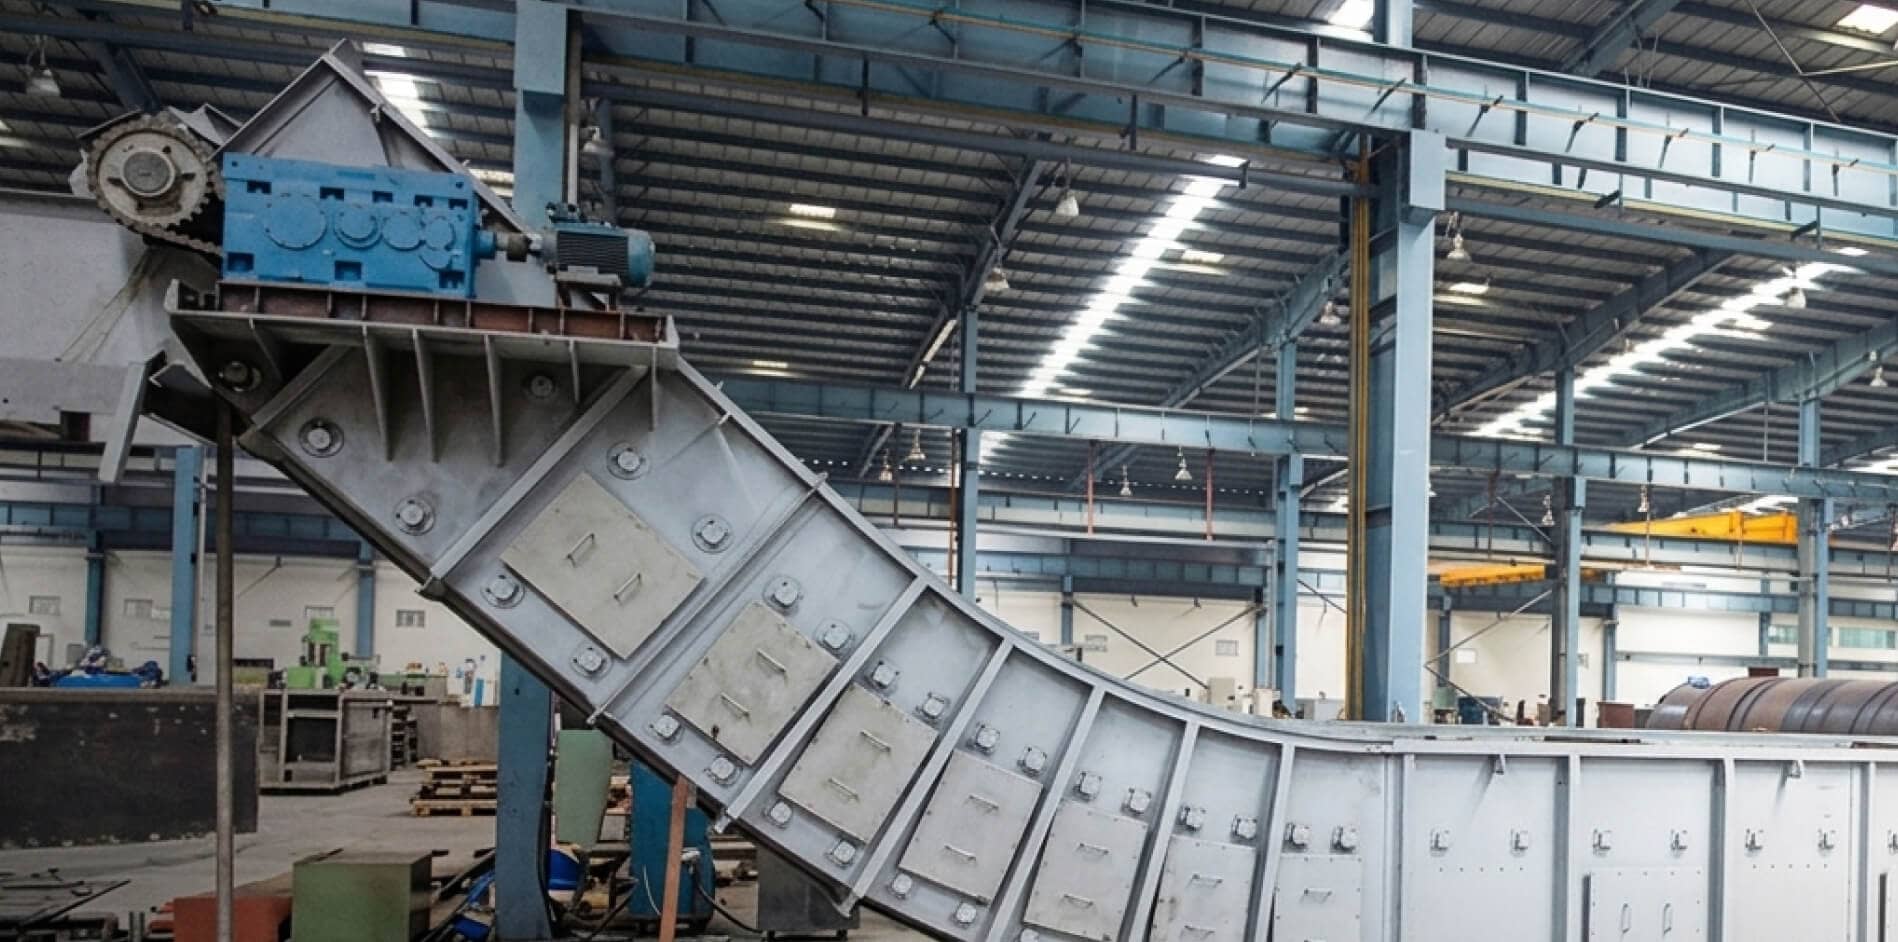
施工现场与生产车间
各阶段工作原理
悬臂回转对位
船舶靠泊就位后,操作人员通过就地控制箱旋转悬臂主臂至船舱上方任意位置;制动器柔性制动并稳定锁止,杜绝回弹振动。
下放伸缩溜斗
伸缩装船溜斗下放至船舱内并由雷达传感器保持设定高度,除尘风机启动对装料通道抽风吸尘。
按序启动给料
装料螺旋输送机先行启动,延时后启动给料螺旋输送机,随后启动旋转星形给料机;灰库出料阀开启,装船作业正式开始。
程序逆序停机
灰库出料阀率先关闭,旋转给料机停运,给料与装料螺旋输送机短暂延时运行排空余灰后停机。
提升收纳复位
伸缩溜斗收起回缩至收纳位置,除尘风机停运;全船装载完毕后,悬臂回转复位至初始待机位置。
采购客户常见问题
为什么沿海火电厂需要飞灰装船系统?
沿海火力发电厂通常需要大量外运副产的飞灰(粉煤灰),供水泥厂综合利用或运往指定区域安全处置。安装于码头的船运与驳船装船系统可将缓冲库中的粉煤灰直接装入散装货船或驳船,使粉煤灰的大宗海上长途运输安全高效可行。
船运及驳船装船系统由哪些核心设备组成?
Macawber Beekay的系统主要包括:顶部装有脉冲袋式除尘器与料位仪表的飞灰缓冲灰库、库底隔离与工艺阀门、带变频调速的旋转给料机及配套螺旋输送机组、带回转机构的悬臂支架,以及带专用除尘装置的伸缩装船溜斗。
装船过程中如何实现粉尘有效控制?
伸缩式装料溜斗配备了专门的抑尘抽风系统。在物料下落前,溜斗降入船舱内并由雷达传感器锁定高度,除尘风机先行启动抽取通道内扬尘;直到溜斗完全回缩至存放位后除尘风机才停运,确保全程无粉尘外溢。
装船系统的控制模式是怎样的?
整套系统由PLC控制柜集中控制。装船就地操作箱上设有“就地/远程”转换开关,允许操作人员在现场控制台按预设联锁逻辑与PLC同步顺序启闭设备。从悬臂回转、装料输送到溜斗收起,每一步均严格按自动化时序执行。
咨询我们的工程师。
计划建设船运/装驳系统项目还是进行系统改造?我们位于诺伊达的工程团队随时准备为您提供支持。
